Change Language :
Die igus Robot Control Software: Roboter Software zum kostenlosen Download
Kostenlos und lizenzfrei Roboter programmieren, simulieren und steuern
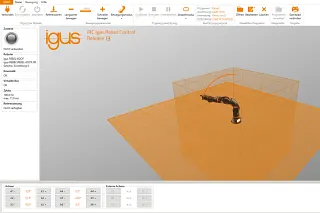
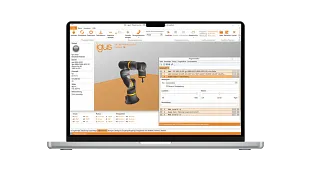
Mit der igus Robot Control lassen sich Roboter einfach und intuitiv programmieren, simulieren und steuern. Der modulare Aufbau unterstützt verschiedene Roboterkinematiken, darunter Delta-Roboter, Portalroboter und Mehrachsgelenkroboter. Einzelne Bewegungsabläufe lassen sich auf einer 3D-Oberfläche simulieren, ganz ohne angeschlossenen Roboter. Die Software steht kostenlos und lizenzfrei zum Download bereit.
Das finden Sie auf dieser Seite
Kostenlose Robotersoftware
Die igus Robot Control bietet eine Vielzahl von Funktionen für die Programmierung von Robotern
- Einfache Verbindung zwischen Roboter und Steuerung
- Intuitive Bedienung mit 3D-Oberfläche und digitalem Zwilling ermöglicht direkte Ausführung und Überprüfung der Bewegungsabläufe
- Kamera Schnittstellenkonfiguration direkt über Steuerung und Software möglich
- Programmierung von Delta-, Portal-, SCARA und Gelenkarmarmrobotern
- Software ermöglicht risikofreies Testen bereits vor dem Kauf
Systemvoraussetzungen:
- PC mit Windows 10 Betriebssystem
- Kommunikation über Ethernet oder WLAN
- 500 MB freier Speicherplatz
Musterprogramme, Wiki und Trainings
Schnittstellen
SPS-Schnittstelle
Die SPS-Schnittstelle (PLC-Schnittstelle (PLC = Programmable Logic Controller)) ermöglicht die Ausführung von Basisfunktionen und die Signalisierung von Zuständen mittels digitaler Ein- und Ausgänge. Neben der Steuerung durch eine SPS ermöglicht diese Schnittstelle auch die Bedienung durch Hardwaretaster.
Digitale Ein- und Ausgänge
Über digitale Eingänge oder globale Signale können Roboterprogramme geladen und gestartet und Greiferbefehle versendet werden. Dies ist beispielsweise nützlich, wenn über Taster oder die CRI-GSig-Anweisung ein Programm aus einer vorgegebenen Auswahl gewählt werden soll.
Modbus TCP/IP
Über die Modbus-TCP-Schnittstelle können beispielsweise SPS-Daten und Anweisungen an die Robotersteuerung gesendet und Zustandsinformationen empfangen werden.
CRI-Schnittstelle
Die CRI-Schnittstelle ermöglicht das Senden komplexer Anweisungen und den Abruf von Informationen und Einstellungen über die Ethernetschnittstelle per TCP/IP. Die igus Robot Control verwendet diese Schnittstelle um sich mit Robotern mit integrierter Steuerung oder anderen Instanzen der Steuerungen zu verbinden.
Kameraschnittstelle
Die Kameraschnittstelle ermöglicht die Verwendung von Objekterkennungs- und Videokameras. Objekterkennungskameras erkennen die Position und Klasse von Objekten und übertragen diese, optional mit einem Videobild, an die Steuerung. Aus den Objektpositionen der Kamera berechnet die Steuerung Positionen im Roboterkoordinatensystem. Reine Videokameras liefern nur Bilder und können daher nur zur Beobachtung des Arbeitsbereichs, jedoch nicht für die Objekterkennung verwendet werden.
Cloud
Die Cloud-Schnittstelle ermöglicht die Überwachung des Roboters über RobotDimension. Nach Aktivieren und Anmelden sendet der Roboter grundlegende Zustandsinformationen und Kamerabilder an den Online-Dienst. Auf der Webseite kann der Nutzer seine Roboter auflisten und die Informationen abrufen.
ROS, Matlab, LabView, uvm.
Integrieren Sie die Roboter in Ihre ROS-Umgebung. Dokumentation und Pakete für Hardware-Kommunikation, Teleop und moveI
Projektkonfigurationen
Greifer
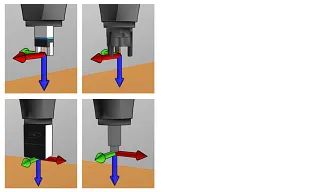
Hier kann das montierte Werkzeug festgelegt werden. Das Ändern des Werkzeug erfordert ein Neuladen des Projekts beziehungsweise den Neustart der integrierten Steuerung. Neue Werkzeuge können als Konfigurationsdatei im Verzeichnis "Data/Tools" definiert werden
Virtuelle Box
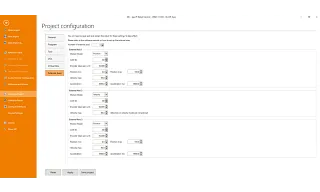
Durch die Einstellungen der virtuellen Box wird der Bewegungsbereich des Roboterarms eingeschränkt. Diese Funktionalität hilft, mechanische Schäden zu vermeiden und vereinfacht je nach Anwendung die Programmierung. Wird ein Programm ausgeführt, das die virtuelle Box verletzt, wird es mit einer Fehlermeldung gestoppt.
Externe Achsen
Die Robotersteuerung unterstützt bis zu 3 Zusatzachsen (in iRC auch "externe Achse" genannt). Diese können entsprechend der Roboterachsen eingebaut und über den Konfigurationsbereich von iRC konfiguriert werden.
Programme
Hier können Sie das Roboter- und Logikprogramm, die Bewegungsgeschwindigkeit (in Prozent der Höchstgeschwindigkeit), den Abspielmodus und die Reaktion bei Programmfehlern festlegen.
Sonderkinematiken
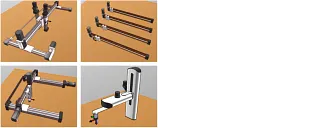
Die Robotersteuerung kann individuell für Ihren Roboter mit Digitalen Zwilling konfiguriert werden. Passend für das Projektgeschäft konfigurieren wir Ihnen die Inverse Kinematik.
Programmierung
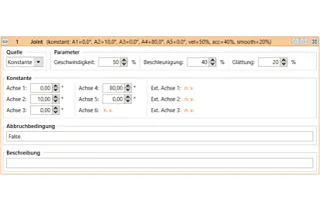
Achsbewegungen
Der Befehl Joint bewegt den Roboter zu einer absoluten Zielposition, die in Achskoordinaten (z.B. Achswinkel oder Position einer Linearachse) angegeben ist. Die daraus resultierende Bewegung des TCP ist in der Regel eine Kurve und keine gerade Linie.
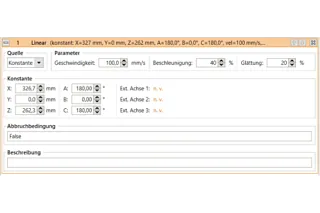
Lineare Bewegung
Der Befehl Lineare bewegt den Roboter zu einer absoluten Zielposition, die in kartesischen Koordinaten angegeben ist. Die resultierende Bewegung des TCP folgt einer geraden Linie.
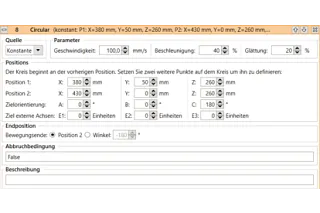
Kreisbewegungen
Die Anweisung "Kreisbewegung" ermöglicht Bewegungen entlang einer Voll- oder Teilkreisbahn. Sie ist kompatibel zu Linearbewegungen, sodass der Übergang von und zu Linearbewegungen überschliffen werden kann.
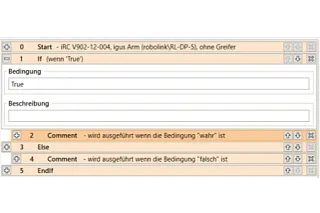
Bedingungen
Bedingungen können in if-then-else-Befehlen, Schleifen und als Abbruch-Bedingungen in Bewegungsbefehlen verwendet werden. Die Bedingungen können Kombinationen aus digitalen Eingängen, globalen Signalen, booleschen Operationen und Vergleichen sein.
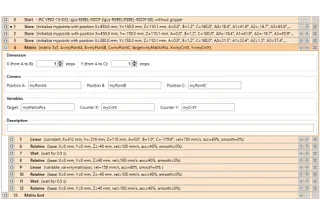
Matrix-Berechnung
Die Rasteranweisungen berechnen an einem Raster ausgerichtete Positionen, z.B. als Greif- oder Ablageposition für Palettierungsaufgaben.
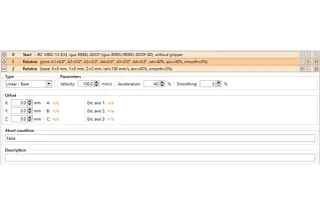
Relativ
Der Befehl Relativ erlaubt es, den Roboter relativ zu seiner aktuellen Position zu bewegen. Er kann über die Menüpunkte unter "Aktion" → "Relative Bewegung" aufgerufen werden.
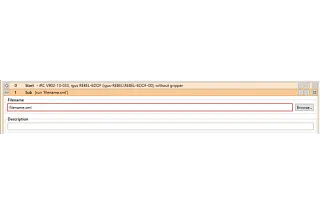
Unterprogramme
Mit dem Sub-Befehl können Unterprogramme aufgerufen werden. Der Pfad zur Datei des Unterprogramms ist unter "Dateiname" angegeben. Er ist relativ zum Unterordner "Programs" des iRC-Ordners "Data".
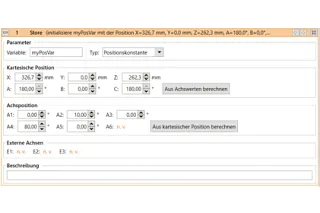
Variablen und Variablenzugriff
In Programmen für die igus Robot Control und TinyCtrl werden zwei Arten von Variablen unterstützt:
- Zahlenvariablen: Diese können zur Speicherung von Ganzzahl- oder Fließkommazahlen verwendet werden.
- Positionsvariablen: Diese können zur Speicherung von kartesischen Positionen und Gelenkpositionen verwendet werden. Ob eine solche Variable als kartesische Position oder Gelenkposition interpretiert wird, hängt vom Kontext ab.
Roboter-Software downloaden
Die lizenzfreie igus Robot Control Software ist in die Steuerung eingebunden und greift somit auf ein einheitliches Bedienkonzept und durchgängige Kommunikationsdienste für viele Komponenten eines Systems zurück. Das bedeutet weniger Projektierungsaufwand und schnellere Inbetriebnahme.
- Testen Sie alle igus Kinematiken vorab in der Software
- Mit vorprogrammierten Projekten für alle igus Roboter, Einzelachsen und AGV
- Intuitive 3D-Oberfläche mit Simulation des Roboters
Was ist eine Roboter Software?
Eine Roboter Software ist eine Anwendung, mit der sich physische Roboter programmieren, simulieren und steuern lassen. Nutzer definieren Bewegungsabläufe, fahren Positionen an, erstellen Programme und konfigurieren die Kommunikation zwischen Roboter, Steuerung und angeschlossenen Komponenten. Im englischsprachigen Raum wird dafür häufig der Begriff „Robot Control Software” oder „Robotics Software” verwendet.
Wichtig ist die Abgrenzung zum Software-Roboter: Damit ist in der Regel ein RPA-Bot gemeint, der wiederkehrende digitale Geschäftsprozesse automatisiert, etwa in SAP-, ERP- oder Office-Systemen. Die igus Robot Control hat damit nichts zu tun. Sie ist eine Software für reale Roboterhardware und Automatisierungsanwendungen.
Was die igus Robot Control unterscheidet
Viele Lösungen am Markt sind entweder zeitlich begrenzte Testversionen, die nach Ablauf kostenpflichtig werden, oder herstellergebundene Software, die nur mit den Robotern einer einzigen Marke funktioniert. Die igus Robot Control ist dauerhaft kostenlos und lizenzfrei, unterstützt mehrere Roboterkinematiken und lässt sich über offene Schnittstellen wie ROS, Matlab und LabVIEW in bestehende Automatisierungsumgebungen einbinden. Dazu kommen kostenlose Beispielprogramme, eine ausführliche Wiki-Dokumentation und Schulungen für Einsteiger bis Fortgeschrittene.
Roboter kostenlos programmieren und simulieren, ganz ohne Hardware
Über die integrierte 3D-Oberfläche lassen sich Bewegungsabläufe planen und testen, bevor ein Roboter angeschlossen ist. Ein digitaler Zwilling bildet die gewählte Kinematik virtuell ab. Diese Offline-Programmierung deckt Fehler frühzeitig auf und spart Zeit bei der Inbetriebnahme, weil sich das fertige Programm direkt auf die reale Hardware übertragen lässt.
Funktionen der igus Robot Control Software
• Programmierung von Delta-, Portal-, SCARA- und Gelenkarmrobotern
• Intuitive 3D-Oberfläche mit digitalem Zwilling zur Robotersimulation
• Lineare, kreisförmige und achsbezogene Bewegungsbefehle
• Bedingungen, Schleifen und Unterprogramme für komplexe Abläufe
• Virtuelle Bewegungsbereichsgrenzen und Positionsvariablen
• Konfiguration von Greifern und bis zu drei externen Achsen
• Kamera- und SPS-Schnittstellen für Objekterkennung und Automatisierung
• Kommunikation über digitale Ein-/Ausgänge, Modbus TCP/IP und CRI
• Anbindung an ROS, Matlab und LabVIEW
Systemvoraussetzungen
Für den Einstieg genügt ein Windows-10-Rechner mit rund 500 MB freiem Speicherplatz sowie eine Ethernet- oder WLAN-Verbindung zur Kommunikation mit dem Roboter.
Projektkonfiguration und Programmierbefehle
Für jedes Projekt lassen sich Greifer, virtuelle Bewegungsbereichsgrenzen, bis zu drei externe Achsen sowie individuelle Fehlerbehandlung und Wiedergabemodi konfigurieren. Bei speziellen Kinematiken kann die inverse Kinematik zusätzlich angepasst werden.
Zur Programmierung stehen Achsbewegungen in Gelenkkoordinaten, lineare und kreisförmige Bewegungen in kartesischen Koordinaten, Bedingungen, Schleifen und Unterprogramme sowie Matrixberechnungen für Palettieraufgaben zur Verfügung. Relative Bewegungen von der aktuellen Position aus sowie numerische und Positionsvariablen runden den Funktionsumfang ab.
Schnittstellen für Robotersteuerung und Automatisierung
Für die Robotersteuerung im laufenden Betrieb bietet die Software mehrere Schnittstellen: die SPS-Anbindung über digitale Ein- und Ausgänge oder Modbus TCP/IP, die CRI-Schnittstelle für komplexe Befehle per Ethernet sowie die Kameraschnittstelle für Objekterkennung. Zusätzlich lässt sich der Roboter über die RobotDimension-Cloud aus der Ferne überwachen. Damit fügt sich die Software direkt in bestehende Steuerungs- und Automatisierungsumgebungen ein, statt isoliert zu laufen.
Beispielprogramme, Wiki und Schulungen
Vorprogrammierte Beispielprojekte für igus Roboter, Einzelachsen und fahrerlose Transportsysteme erleichtern den Einstieg. Eine ausführliche Wiki-Dokumentation deckt technische Detailfragen ab, und Schulungen für Einsteiger bis Fortgeschrittene vermitteln die Programmierung praxisnah, einzeln oder in der Gruppe.
Roboter Software kostenlos herunterladen
Die igus Robot Control Software steht kostenlos und lizenzfrei zum Download bereit, ganz ohne versteckte Kosten nach einer Testphase. Für die ersten Schritte wird kein angeschlossener Roboter benötigt: Kinematik auswählen, Projekt anlegen und Bewegungsabläufe direkt in der 3D-Simulation testen.
Beratung
Gerne beantworte ich Ihre Fragen auch persönlich
Beratung und Lieferung
Persönlich:
Montag – Freitag: 8 – 20 Uhr
Samstag: 8 – 12 Uhr
Online:
Chat-Service:
Montag – Freitag: 8 –18 Uhr
Samstag: 8 – 12 Uhr
Beratung via Microsoft Teams:
zum Buchungsportal